PG关注到,NXP在2026年6月29日的博客中把AI定义车辆的起点放在车辆核心架构。原文所说的车辆核心包括动力、车辆动态、网络与能量管理等关键功能,认为这些功能需要在统一平台上协同执行,才能支持越来越深入的智能化与持续软件演进。
文章以数据中心的平台化过程作类比,介绍集中与区域计算、整车数据网络、能量网络及确定性中间件的组合,并将NXP CoreRide描述为预集成基础,将MotionWise列为执行协调层。相关内容强调系统基础与开发方法,不能仅由平台名称推定某一整车功能已经完成验证。
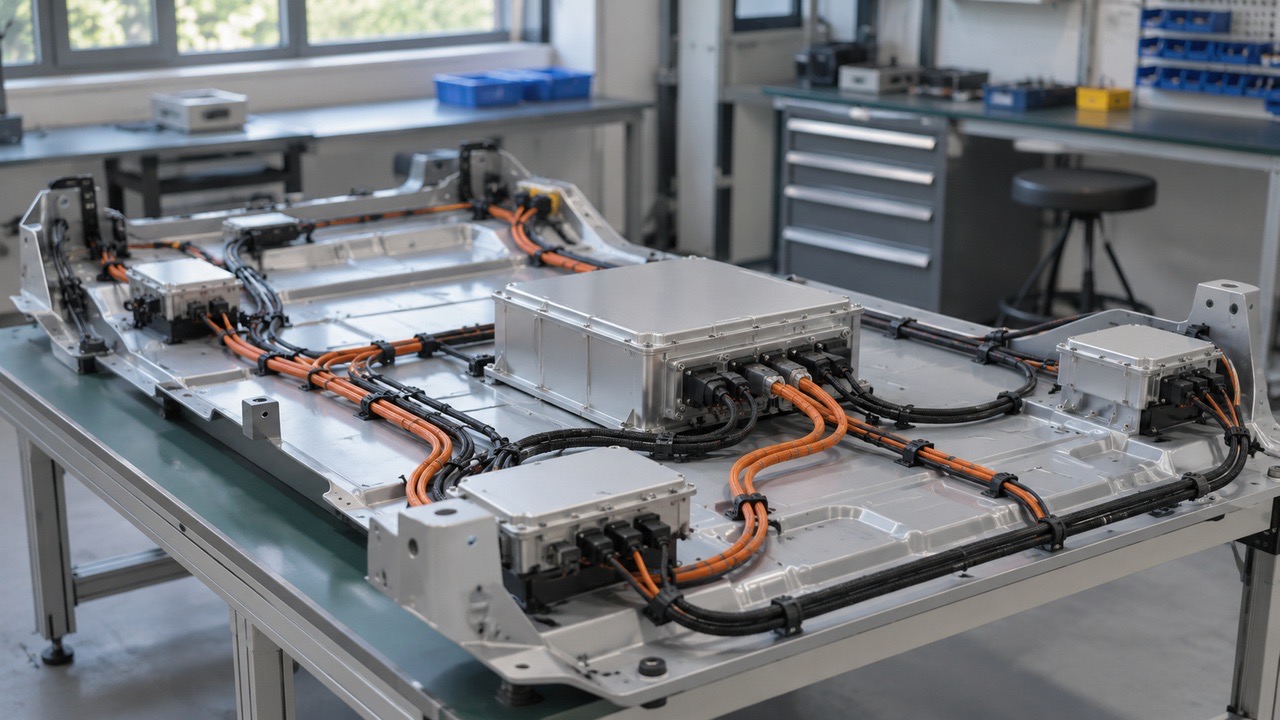
整车协调需要共同的执行约定
以下是围绕架构问题的独立观察。将功能迁移到更少的计算平台以后,资源使用关系会更紧密。过去分别位于不同控制器的任务,可能开始共享处理器、内存与通信通道。每项功能的执行周期、数据依赖和允许等待时间,需要在系统层面列出,才能判断集中之后的安排是否适合实际车辆行为。
车辆控制还涉及物理过程的连续变化。同一个输入在不同时间到达,可能对应不同车辆状态。系统接口因此需要同时说明数据含义与时间含义,包括采样时刻、有效时长和异常标志。清楚的接口约定有助于让不同团队讨论同一个事件,也方便排查偶发问题。
区域控制器与中央计算的分工,应围绕具体任务形成清单。哪些动作需要就近执行,哪些信息适合集中处理,通信暂时不可用时各部分如何保持允许状态,都值得在架构阶段说明。平台可扩展性来自这些关系能够被理解和复用,而不仅是未来还能放入更强的处理器。
中间件把时间要求落实到运行过程
原文突出确定性中间件的作用,其工程含义可以通过任务调度与通信检查来理解。团队需要知道某项任务何时启动、依赖的数据何时准备、结果送达哪个消费者。若一次调度被延后,也应能够沿着记录追踪影响,让执行行为成为可观测的系统属性。
预集成平台能够为开发提供共同起点,具体项目仍需要确认这个起点包含哪些配置。操作系统版本、驱动、网络拓扑和功耗策略的变化,都可能影响原有验证结果。把平台默认条件与整车项目新增条件分开记录,有助于减少重复工作,同时保持证据的适用范围清楚。
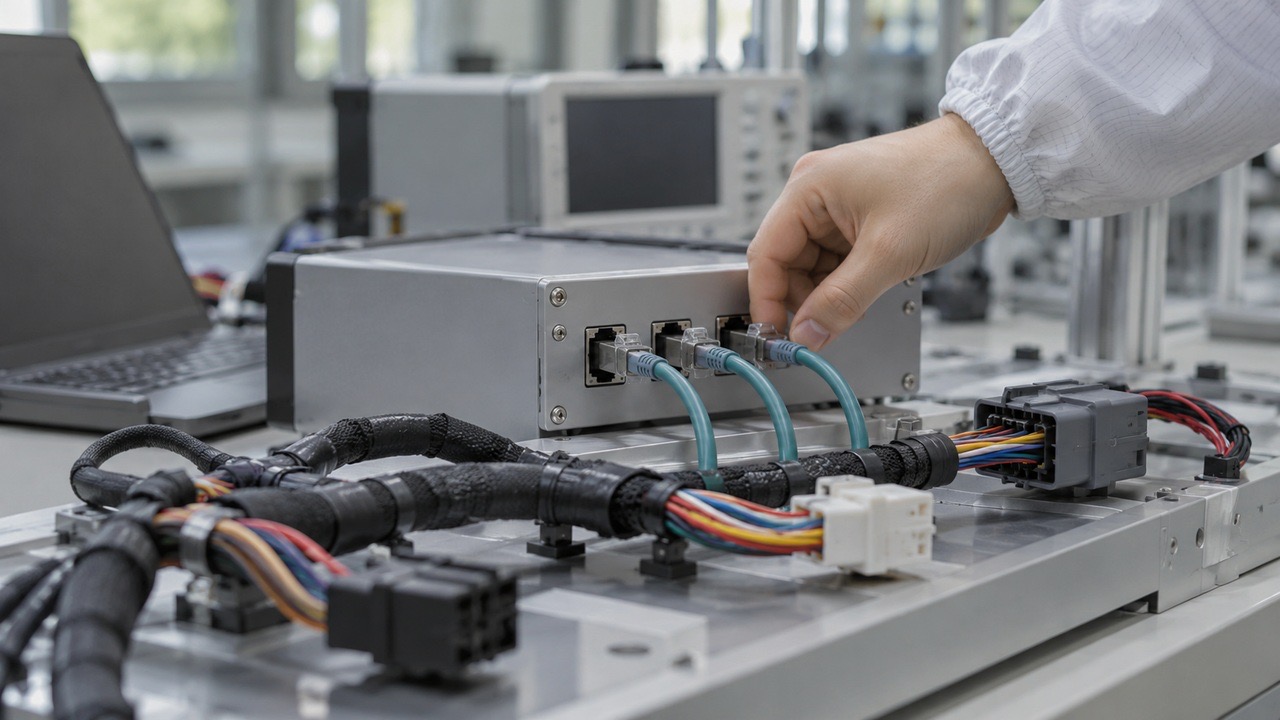
能量管理也应加入同一张系统关系图。某个区域休眠或唤醒时,数据生产者与消费者可能并不同步恢复。启动次序、状态同步与通信建立过程,需要与功能需求共同测试。对用户而言,设备能否顺利从停放进入可使用状态,本身就是整车平台体验的一部分。
持续变化需要可维护的验证材料
平台化希望支持更多软件变化,因此测试也应适合持续迭代。一个实用方法是保留稳定的基础场景,再针对本次变化增加对应任务。这样,每次更新既能检查共同能力,也能观察新增功能是否影响既有行为,为软件快速演进提供可比较的依据。
当AI参与车辆功能时,模型输出还需要经过具体应用的控制与约束。输入数据分布、推理时延和模型版本会影响输出行为,团队适合把这些信息纳入发布记录。架构能够提供运行位置与数据通路,功能能否满足目标仍需要由场景和验证结果说明。
系统交付资料也需要面向整车生命周期。后续诊断、维修和软件升级人员,应能够识别当前配置、知道日志来自哪个版本,并理解恢复运行的条件。把这些材料作为平台能力的一部分,有助于让软件团队的知识随着车辆进入运营环节。
在PG看来,AI定义车辆的架构讨论最终落在共同运行规则上。计算、网络、能量和中间件形成一致基础之后,团队才能更清楚地安排功能变化,并以可重复的证据检查这些变化在整车中的实际影响。